Sviluppata in Svizzera per operare in spazi altrimenti inaccessibili
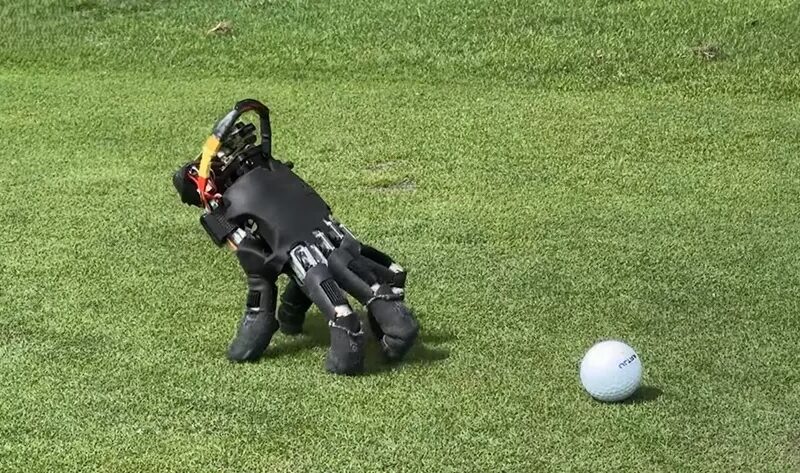
I ricercatori del laboratorio Soft Robotics del Politecnico federale di Zurigo (ETH) hanno progettato una mano robotica in grado di spostarsi autonomamente sulle proprie cinque dita, testandola su 14 diverse superfici: dalle piastrelle alle griglie metalliche, fino alla ghiaia e all’erba. Il progetto, denominato internamente “loco-manipolazione”, fonde mobilità e capacità di presa in un’unica appendice, superando l’approccio della robotica tradizionale che separa queste due funzioni. L’obiettivo è raggiungere ambienti angusti preclusi ai robot convenzionali.
La progettazione
Il dispositivo si basa su un modello commerciale, la WUJI Hand, potenziata con un mini-computer Raspberry Pi Zero 2W, una batteria e un sensore di movimento (IMU), tutti fissati sul dorso per un peso complessivo di 818 grammi. Ogni dito è dotato di 4 articolazioni motorizzate — per un totale di 20 — e riproduce le proporzioni reali di una mano umana. Questa scelta si è rivelata fondamentale: i primi prototipi con dita uniformi presentavano infatti seri problemi di equilibrio dovuti a una cattiva distribuzione del baricentro.
Grazie all’apprendimento per rinforzo (reinforcement learning), la mano ha imparato a coordinare le dita in modo asimmetrico. I test hanno dimostrato che il dispositivo riesce a rialzarsi autonomamente dopo una caduta in 21 casi su 25, a premere i tasti corretti di una tastiera in 29 tentativi su 32 e persino a mandare in buca una pallina da golf.
Applicazioni concrete e limiti attuali
Gli ingegneri svizzeri puntano a scenari in cui i robot quadrupedi — come quelli di Boston Dynamics — risultano troppo ingombranti: l’interno di armadi server, scaffalature industriali ad alta densità o macerie di edifici crollati durante operazioni di soccorso. In questi contesti, le dimensioni ridotte e la leggerezza rappresentano un vantaggio decisivo, aprendo prospettive interessanti anche per l’automazione dei magazzini in aree urbane densamente popolate.
Restano tuttavia alcuni limiti: la velocità di spostamento è nettamente inferiore rispetto ai robot tradizionali (pochi centimetri al secondo contro oltre un metro al secondo del modello Spot di Boston Dynamics) e non sono ancora stati resi noti i dati sulla resistenza meccanica delle articolazioni sotto carico continuo. Il dispositivo rimane al momento un prototipo di ricerca senza una data di commercializzazione prevista, ma rappresenta una soluzione estremamente promettente per operare dove nessun altro robot riesce ad arrivare.
Ricevi le notizie di WLTV su Telegram, appena escono: iscriviti al canale